ZILAB 주식회사 자이랩

Technology

µm 단위에서는, 재는 행위 자체가 값을 바꿉니다

웨이퍼를 척에 올리는 순간 중력이 휘게 하고, 바닥의 진동이 센서를 흔들고, 정렬 각도가 조금만 틀어져도 세 방향 스캔이 서로 어긋납니다. 평탄도 계측기의 난이도는 센서의 분해능이 아니라 이 교란들을 얼마나 정직하게 분리해 내는가에 있습니다. 아래는 자이랩이 그 분리를 어떻게 풀었는지에 대한 설명입니다.

Measurement chain

웨이퍼 한 장이 지나는 길

아래 순서는 임의로 나눈 목차가 아니라 실제 장비가 웨이퍼 한 장에 대해 수행하는 동작 순서입니다. 각 단계가 다음 단계의 전제를 만듭니다.

  1. STEP 1

    매핑 — 있는 것만 집는다

    카세트가 올라오면 반송 로봇의 매핑 센서가 슬롯마다 웨이퍼 유무를 한 번에 읽습니다. 빈 슬롯은 건너뛰므로 슬롯마다 팔을 넣어 확인하던 시간이 사라집니다.

  2. STEP 2

    정렬 — 노치를 기준각에 맞춘다

    얼라이너가 웨이퍼를 회전시키며 가장자리를 읽어 중심 편차(x, y)와 노치 각도를 구하고, 레시피가 정한 기준각으로 맞춥니다. 이후의 모든 좌표는 이 각도를 원점으로 삼습니다.

    정렬 오차는 뒤 단계에서 절대 복구되지 않습니다. 세 방향 스캔이 중심에서 만나지 못하면 기준면 자체가 틀어지기 때문입니다.

  3. STEP 3

    1차 스캔 — 선형 모터가 등속으로 지난다

    웨이퍼가 상·하 정전용량 센서쌍 사이를 지납니다. 스캔축은 선형 모터라 기어·벨트의 백래시가 없고, 샘플링은 가감속이 끝난 등속 구간에서 R 방향 2 mm 피치로 이뤄집니다.

  4. STEP 4

    θ 120° 회전 후 2차·3차 스캔

    θ 축이 웨이퍼를 120° 돌려 다시 지나게 하고, 한 번 더 돌려 세 번째로 지나게 합니다. 스캔축은 고정돼 있고 웨이퍼가 도는 구조라 스캔 경로 자체의 기하는 세 번 모두 동일합니다.

    라인마다 다른 축을 쓰면 축 사이의 기하 오차가 라인 간 차이로 둔갑합니다. 같은 축을 세 번 쓰면 그 오차가 공통 항이 되어 기준면 계산에서 상쇄됩니다.

  5. STEP 5

    전기 특성과 ID

    비저항을 웨이퍼당 최대 3 점에서 측정해 분포를 확인하고, P/N 극성을 판정합니다. θ 축이 정해진 각도로 돌려 앞·뒷면 OCR 이 레이저 마킹 ID 를 읽고, 직경을 확인합니다.

  6. STEP 6

    보정 — 중력·스테이지·툴 매칭

    원시 파형에서 중력 처짐 성분과 스테이지 기준면 성분을 차례로 걷어내고, 마스터 웨이퍼 캘리브레이션으로 얻은 계수로 장비 간 편차를 맞춥니다. 여기서 비로소 웨이퍼 고유의 형상만 남습니다.

  7. STEP 7

    기준면 산출과 분류

    남은 형상에서 Best-fit·3-Point 두 기준면을 산출하고 Thickness, TTV(GBIR), Bow, Warp, GFLR 을 계산합니다. 레시피의 등급 조건과 대조해 판정하고, 분류 로봇이 해당 출력 포트에 담습니다.

The physics

네 가지를 다르게 풀었습니다

아래 네 가지는 부품을 바꿔서 얻은 성능이 아니라, 문제를 세운 방식이 달라서 생긴 차이입니다.

Gravity sag

중력 처짐을 물리로 세워 걷어낸다

지름 300 mm, 두께 0.8 mm 의 실리콘 원판은 자기 무게만으로 수 µm 처집니다. 척 위의 웨이퍼가 보이는 형상은 언제나 고유 형상 + 중력에 의한 탄성 처짐의 합입니다. Warp 규격이 수십 µm 인 자리에서 이 항은 무시할 수 있는 크기가 아닙니다.

자이랩은 이것을 실리콘의 탄성 상수와 지지 조건에서 출발한 판(plate) 변형 문제로 세우고, 기준 웨이퍼로 계수를 교정해 측정값에서 분리합니다. 값 하나를 빼는 오프셋이 아니라, 반경 위치에 따라 형태를 갖는 항입니다.

물리식에서 나온 항이므로 웨이퍼 두께나 지지 조건이 바뀌어도 같은 논리로 다시 세울 수 있습니다. 경험 상수는 그럴 수 없습니다.

Dual capacitive probe

두께와 형상을 같은 순간에 분리한다

상·하 정전용량 센서가 웨이퍼를 사이에 두고 마주 봅니다. 두 센서 사이의 기준 간극 G 는 고정돼 있으므로, 위쪽 거리 a 와 아래쪽 거리 b 에 대해

두께 = G − (a + b)
중립면 위치 = (a − b) / 2

두께는 웨이퍼를 뒤집지 않고 나오고, 형상은 같은 샘플 순간의 값에서 나옵니다. 두 값 사이에 시간차로 생기는 오차가 원리적으로 존재하지 않습니다. 비접촉이므로 측정이 웨이퍼 표면을 건드리지도 않습니다.

3-line constraint

세 방향이 서로를 구속한다

θ 축이 120°씩 돌려 세 방향의 지름선을 훑습니다. 세 라인은 모두 중심을 지나므로 중심에서의 높이가 일치해야 한다는 구속이 생깁니다. 이 구속은 라인별 기준면의 자유도를 줄여 주고, 정렬이 얼마나 잘 맞았는지를 역으로 검사하는 수단이 되기도 합니다.

같은 데이터에서 최소자승 기준면(Best-fit)3점 기준면(3-Point)을 동시에 산출하므로, 고객 규격이 어느 정의를 쓰든 재측정이 필요 없습니다. 측정 라인 수는 레시피에서 늘릴 수 있습니다.

Notch estimation

노치를 점이 아니라 대칭으로 찾는다

노치의 꼭짓점을 직접 찾으려 하면, 그 한 점에 실린 센서 잡음이 그대로 각도 오차가 됩니다. 노치는 얕고 가장자리는 곡률이 크기 때문에 꼭짓점 부근일수록 신호가 평평해져 오히려 판정이 어렵습니다.

자이랩은 노치가 센서 창에 들어온 지점과 빠져나간 지점의 중점으로 꼭짓점을 추정합니다. 노치 형상의 대칭성을 쓰는 방식이라 두 지점 각각의 잡음이 평균에서 상쇄됩니다. 방식을 바꾼 뒤 각도 추정의 산포가 한 자릿수 이상 줄었습니다.
Mechanical design

계산으로 지울 수 없는 것은 구조로 끊습니다

보정은 모든 것을 덮지 못합니다. 재현되지 않는 외란 — 바닥 진동, 반송부의 반력, 온도로 인한 구조 변형 — 은 계산으로 지울 수 없습니다. 이런 항은 애초에 측정부에 도달하지 않게 막는 것이 정답입니다.

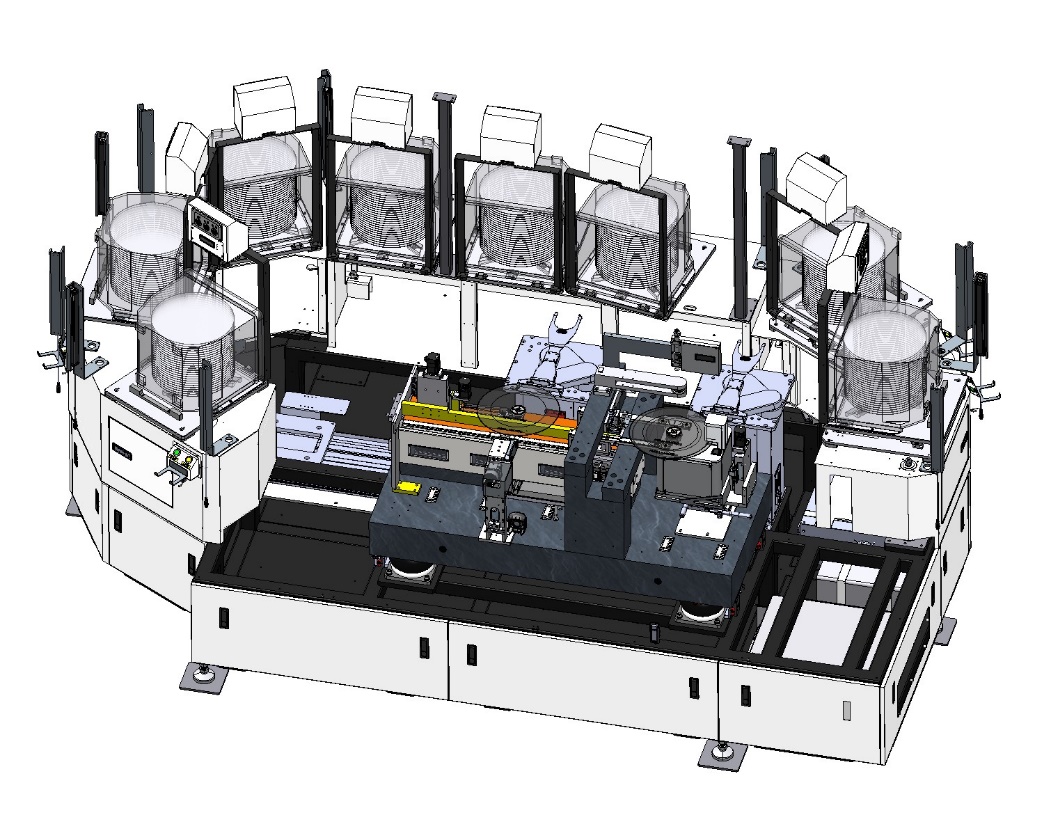
  • 석정반(Granite) 위의 측정부 — 질량과 강성으로 고주파 변형을 억제합니다.
  • 에어 스프링 제진대 — 석정반 전체를 바닥에서 띄워 외부 진동원과 끊습니다.
  • 선형 모터 스캔축 — 기어·벨트를 없애 백래시와 전달 진동을 제거합니다.
  • 비접촉 측정 — 측정 행위가 웨이퍼에 힘을 가하지 않습니다.
  • 상부 커버 · 전 포트 Area Sensor — 먼지 유입과 작업 중 간섭을 차단합니다.
ZAFS 4000 내부 등각 투상도 — 중앙 석정반 위의 측정부와 선형 스캔 스테이지, 좌우 반송 로봇, 둘레의 카세트 포트
내부 구성 — 중앙 석정반 위 측정부 / 선형 스캔 스테이지 / 반송 로봇 2기

Verification data

맞다고 말하는 대신, 맞춰 보입니다

계측 장비의 값은 스스로를 증명하지 못합니다. 아래는 자이랩이 출하 전에 반드시 수행하는 세 가지 대조입니다.

반복도 — 동일 지점 10 회 측정 × 5 set
Set12345
평균 (µm)832.23832.23832.24832.24832.23
최대−최소 (µm)0.010.010.010.010.01
표준편차 (µm)0.0020.0030.0020.0030.002

반복도 규격은 0.1 µm 입니다. 실측 표준편차는 그보다 한 자릿수 이상 아래에 있습니다.

기준 웨이퍼 대조 — Warp / Bow (7 매 평균, µm)
항목기준값ZAFS편차
Warp (Best-fit)11.7811.420.36
Warp (3-Point)12.9013.280.38
Bow (Best-fit)−5.16−5.350.20
Bow (3-Point)−8.47−8.580.12
기준 웨이퍼 대조 — 중심두께 / TTV (µm)
Slot두께 기준두께 측정TTV 오차
1831.99832.17−0.10
2831.98832.06−0.15
3832.98833.07−0.05
4832.97832.99−0.13
5832.18832.20−0.13

동급 상용 장비와의 교차 측정

고객사 현장에서 이미 운용 중인 동급 상용 평탄도 측정 장비와 동일한 MSA 마스터 웨이퍼 7 매를 나란히 측정했습니다. Warp, Bow, 중심두께 세 지표 모두 슬롯별 경향이 일치했고, 차이는 기준 웨이퍼 대조에서 확인된 편차 범위 안에 있었습니다.

출하 검수 100 매 이상 연속 Auto Running 중 장비 기인 에러 0 건을 출하 조건으로 삼습니다.

Software

제어 소프트웨어를 직접 만듭니다

모션, 반송, 측정, 보정 연산, 레시피, 분류 판정, 로그, 상위 시스템 연동까지 한 팀이 만듭니다. 측정 원리를 아는 사람이 제어 코드를 쓰기 때문에 물리 모델과 구현 사이에 번역 손실이 없습니다.

  • 하드웨어 없이 전 공정을 돌리는 시뮬레이션 계층 — 새 기능은 실장비에 올리기 전 수백 회 반복 검증합니다.
  • 웨이퍼 한 장마다 남는 원시 데이터 — 스캔 파형, 정렬 진단값, 동작 이력을 함께 보관해 사후 재현이 가능합니다.
  • 상위 시스템 연동 — 측정 결과를 고객 MES·DB 에 직접 기록합니다.
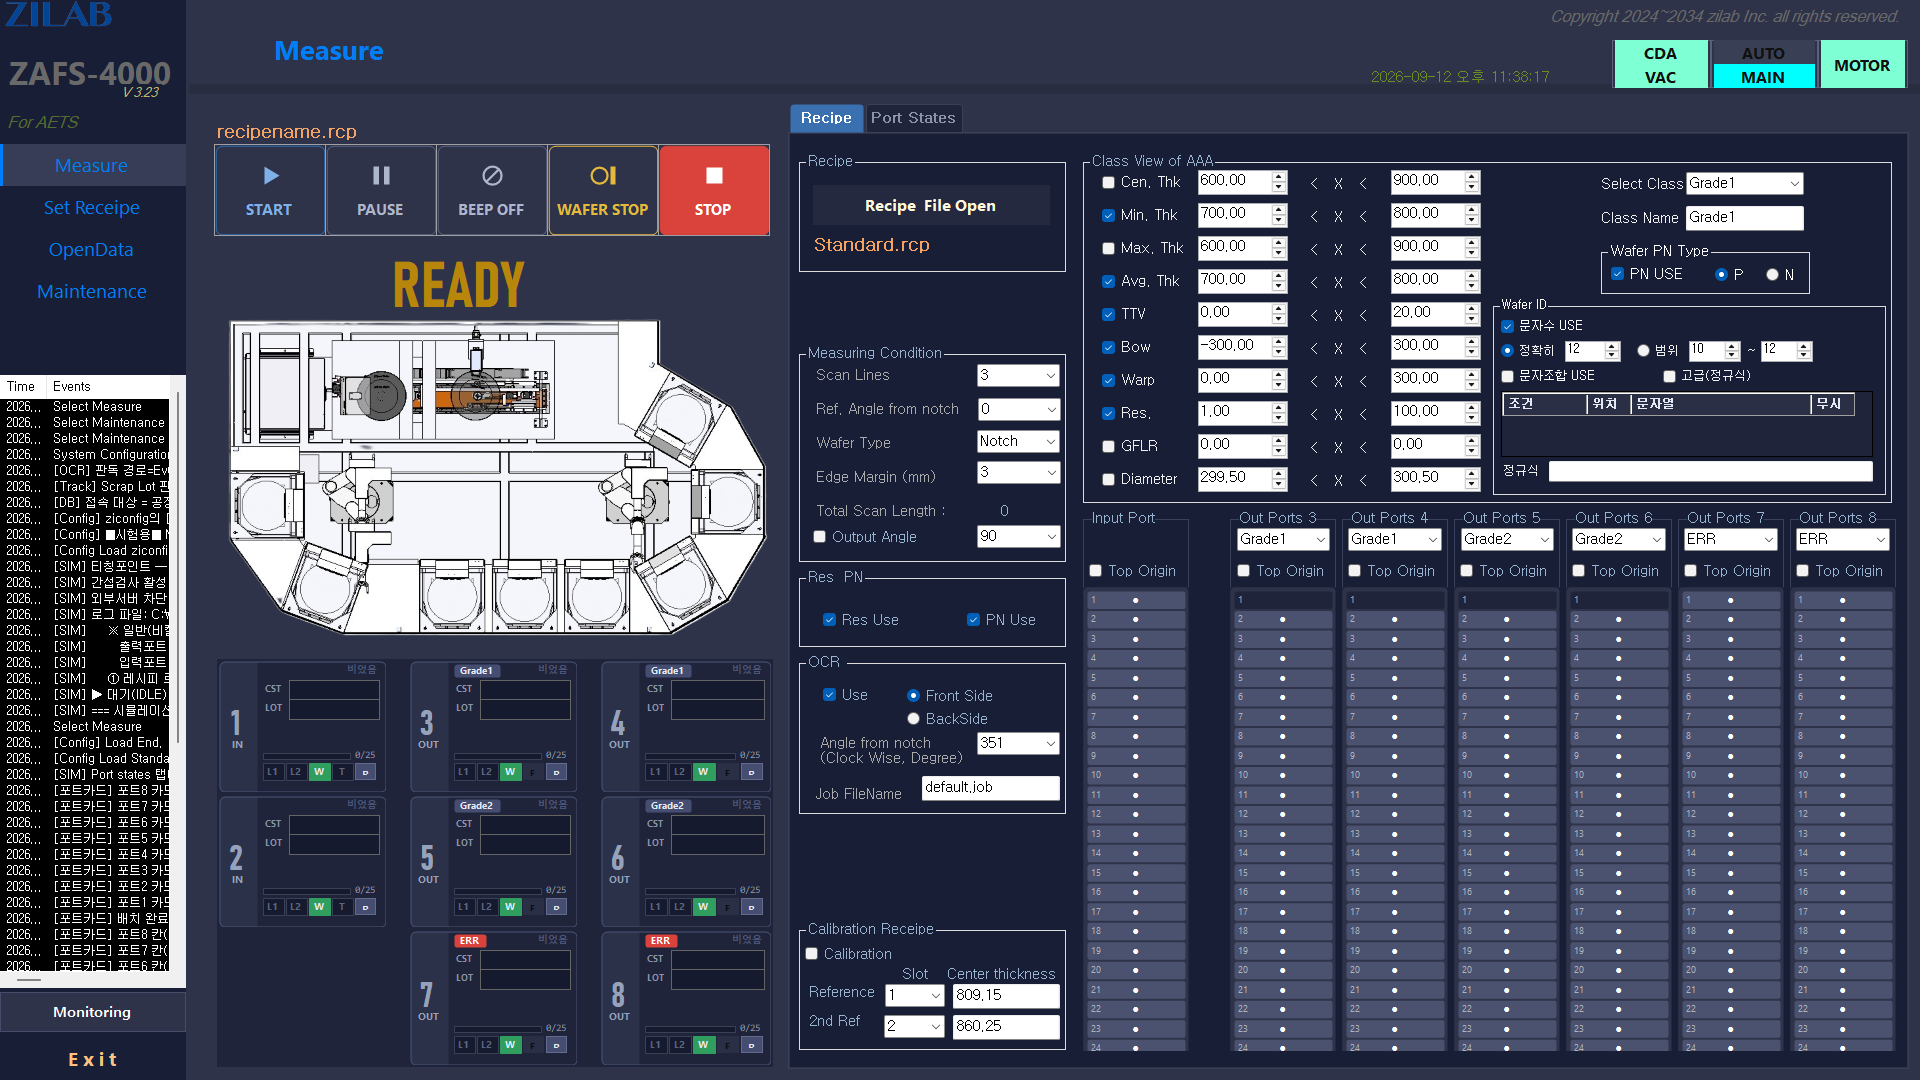
  • 레시피 중심 운용 — 등급 조건, 측정 라인 수, 비저항 측정 점 수, OCR 자릿수까지 레시피에서 정합니다.
ZAFS 4000 제어 소프트웨어의 Measure 화면 — 좌측 장비 평면도와 포트 상태, 우측 레시피 및 등급 조건
운전 화면 — 포트 상태와 등급 조건을 한 화면에서 본다

Patent

특허 출원 중

자이랩은 이 페이지에서 설명한 측정 원리 가운데 핵심에 해당하는 부분에 대해 특허를 출원하였으며, 현재 심사가 진행 중입니다. 구체적인 구성과 청구 범위는 출원 공개 시점에 맞춰 이 자리에 공개합니다.

기술 협의가 필요한 경우 비밀유지계약(NDA) 체결 후 자료를 제공해 드립니다. 문의하기