Gravity sag
用物理推导自重挠曲,再扣除
直径 300 mm、厚 0.8 mm 的硅圆片仅凭自重就会下垂数微米。
卡盘上的晶圆所呈现的形状,始终是
自身形状 + 重力引起的弹性挠曲之和。
当 Warp 规格以数十微米计时,这一项不是可以忽略的量级。
ZILAB 从硅的弹性常数与支承条件出发,把它作为
薄板弯曲问题建立,用基准晶圆标定系数后从测量值中分离。
它不是一个固定偏移量,而是随半径位置具有形状的项。
既然出自物理方程,当晶圆厚度或支承条件改变时,
可以用同一套逻辑重新建立。经验常数做不到这一点。
Dual capacitive probe
厚度与形状在同一瞬间分离
上下电容式传感器隔着晶圆相对。两者之间的基准间隙
G 固定,因此对上侧距离
a 与下侧距离 b:
厚度 = G − (a + b)
中性面位置 = (a − b) / 2
厚度无需翻面即可得到,形状取自同一采样瞬间。
两次运行之间的时间差所带来的误差在原理上并不存在。
由于是非接触测量,测量行为也不会碰触晶圆表面。
Multi-line constraint
多个方向彼此约束
θ 轴旋转晶圆,扫描多条直径线。默认配置为 4 线,
即晶圆基准 0 / 45 / 90 / 135° 四个方向。所有线都通过中心,
因而产生「中心处高度必须一致」的约束。
该约束减少了各线基准面的自由度,
同时也可反过来用于检验对准的好坏。
最小二乘基准面(Best-fit)与
三点基准面(3-Point)取自同一组数据,
因此无论贵司规格采用哪一种定义都无需重测。
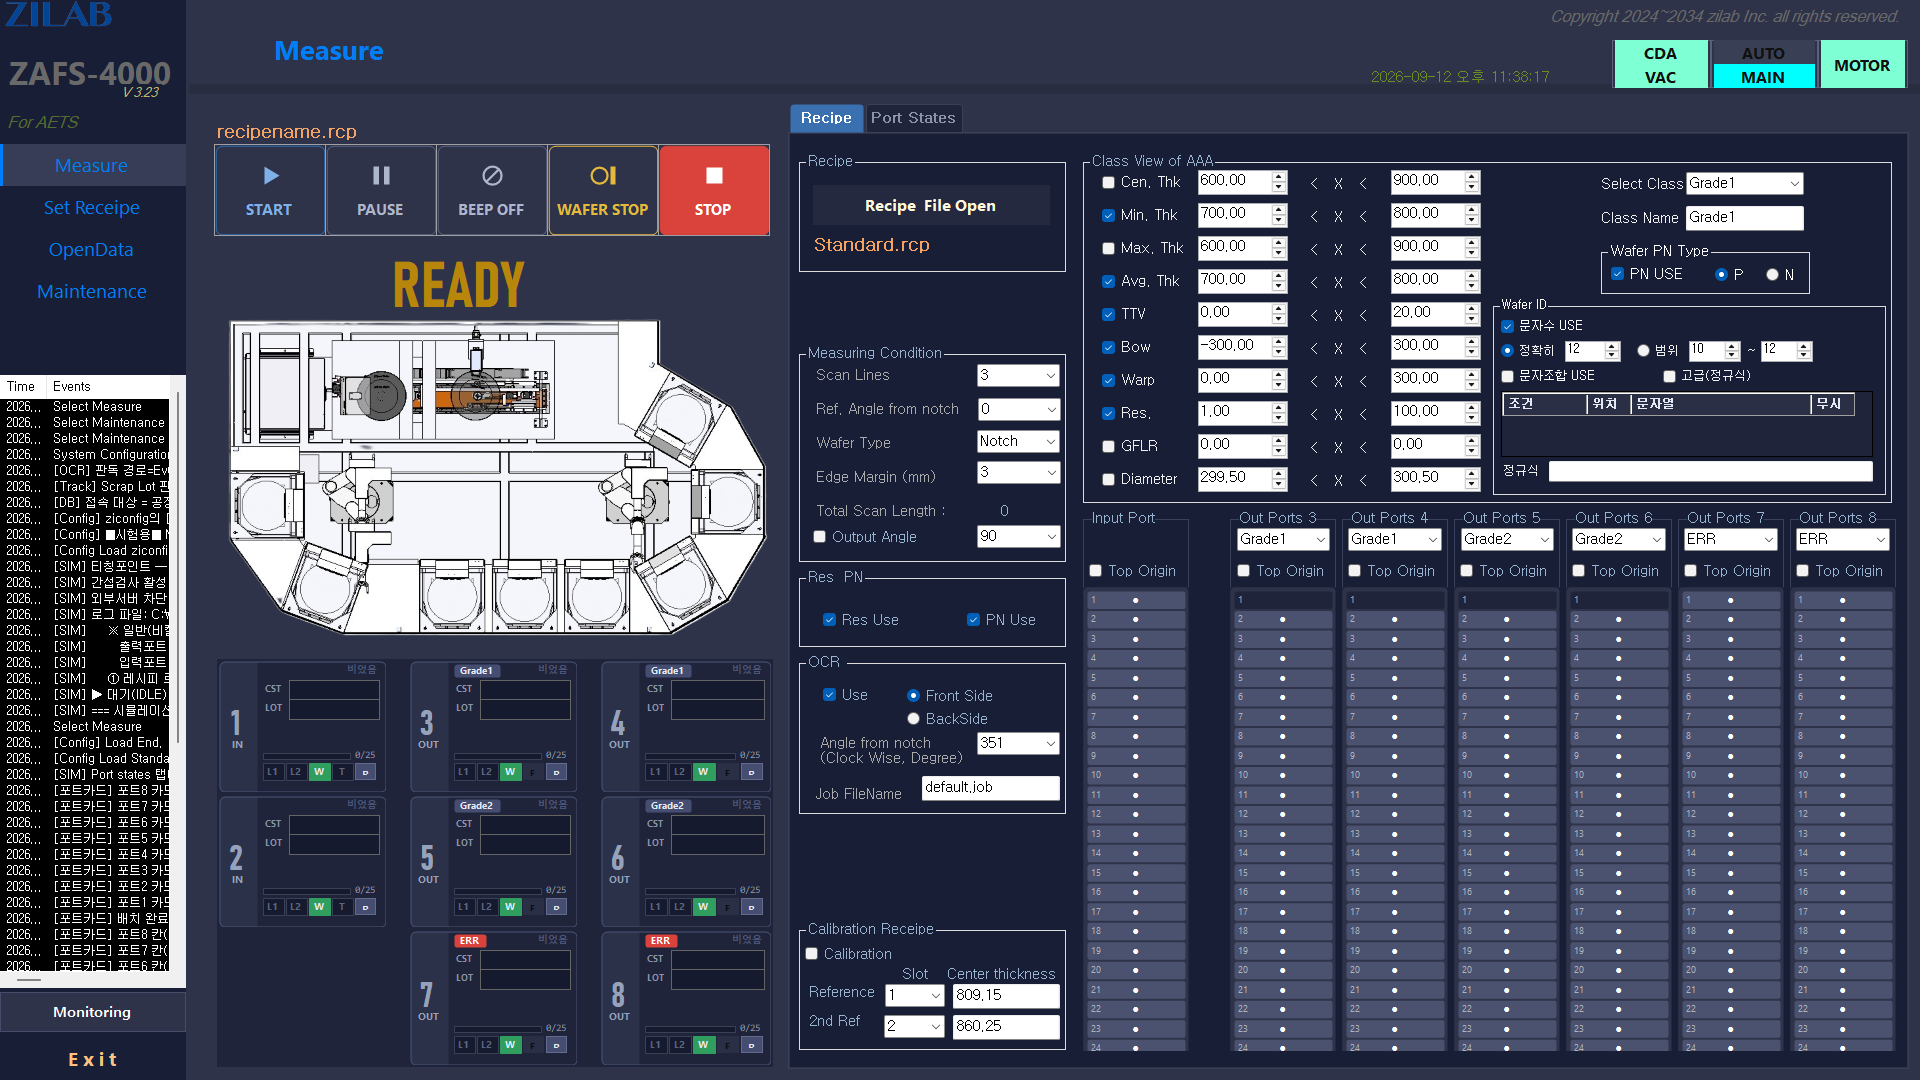
扫描线数可在配方中选择 —— 3 线以上。
Notch estimation
以对称性代替顶点
直接寻找缺口顶点,会把该单点所承载的传感器噪声原封不动地变成角度误差。
缺口浅、边缘曲率大,越靠近顶点信号越平坦,反而更难判定。
ZILAB 改为取缺口进入传感器视窗与离开视窗两点的中点来推定顶点。
方法利用缺口轮廓的对称性,两点各自的噪声在取平均时相互抵消。
改用该方法后,角度推定的离散度下降了一个数量级以上。