Geometry
形状
厚度、TTV(GBIR)、Bow、Warp、GFLR。 上下两只电容式传感器隔着晶圆相对而置,以非接触方式读取。
What we build
在多台设备之间来回搬运晶圆,既费时间,测量值也更容易漂移。 ZAFS 只取放一次,就取得形状、电学与识别信息, 并按配方设定把每片晶圆送入对应的输出端口。
Geometry
厚度、TTV(GBIR)、Bow、Warp、GFLR。 上下两只电容式传感器隔着晶圆相对而置,以非接触方式读取。
Electrical
电阻率 1 ~ 1,000 Ω·cm,P/N 导电类型判定。 电阻率每片最多可取 3 点,用以观察片内分布。
Identity
正反面 2 台 OCR 读取激光刻码 ID,并与载片盒条码比对。 确认直径后,按等级送入对应输出端口。
Scientific originality
用同样的传感器,两台设备给出的数值却不同。 差别在于如何处理晶圆在测量过程中经历的物理现象。 以下是 ZILAB 换了一种方式来建立的四个问题。
直径 300 mm、厚 0.8 mm 的硅圆片,仅凭自重就会下垂数微米。 卡盘上的晶圆所呈现的形状,始终是 晶圆自身形状 + 重力引起的弹性挠曲之和。 ZILAB 从硅的弹性常数与支承条件出发,把它作为 薄板弯曲问题求解,用基准晶圆标定系数,再从测量值中扣除。
这与减去一个经验常数不同。既然该项来自物理方程, 当晶圆厚度或支承条件改变时,可以用同一套逻辑重新建立。
上下传感器隔着晶圆相对。两者之间的基准间隙固定, 因此用间隙减去上下两个距离之和,即可无需翻面得到厚度; 两个距离之差则给出晶圆中性面的位置,也就是形状。
不必把厚度工序与形状工序分开运行。两者取自同一采样瞬间, 因此时间差带来的误差在原理上并不存在。
θ 轴每次将晶圆旋转 120°,以 2 mm 间距扫描三条直径线。 三条线都通过中心,因而互相约束各自的基准面。 借助这一约束,可以从同一组数据同时得到 最小二乘基准面(Best-fit)与三点基准面(3-Point)。
无论贵司规格采用哪一种定义,都不需要重新测量。 扫描线数可在配方中增加。
直接寻找缺口顶点,会把传感器噪声原封不动地变成角度误差。 ZILAB 改为取缺口进入传感器视窗与离开视窗两点的中点来推定顶点。 这一方法利用缺口轮廓的对称性,因而对噪声不敏感。
改用该方法后,角度推定的离散度下降了一个数量级以上。 对准稳定,三条线相交的中心也随之稳定。
Verification
计量设备无法自证其数值。ZILAB 会把同一批晶圆, 与现场已在运行的同级商用设备并排测量, 并与客户已确定数值的基准(Reference)晶圆直接比对。
| 项目 | 基准值 | ZAFS | 偏差 |
|---|---|---|---|
| Warp (Best-fit) | 11.78 | 11.42 | 0.36 |
| Warp (3-Point) | 12.90 | 13.28 | 0.38 |
| Bow (Best-fit) | −5.16 | −5.35 | 0.20 |
| Bow (3-Point) | −8.47 | −8.58 | 0.12 |
ZAFS series
测量单元相同,不同之处在于晶圆尺寸、端口配置以及是否带分选功能。
8 端口 · 测量 + 分选
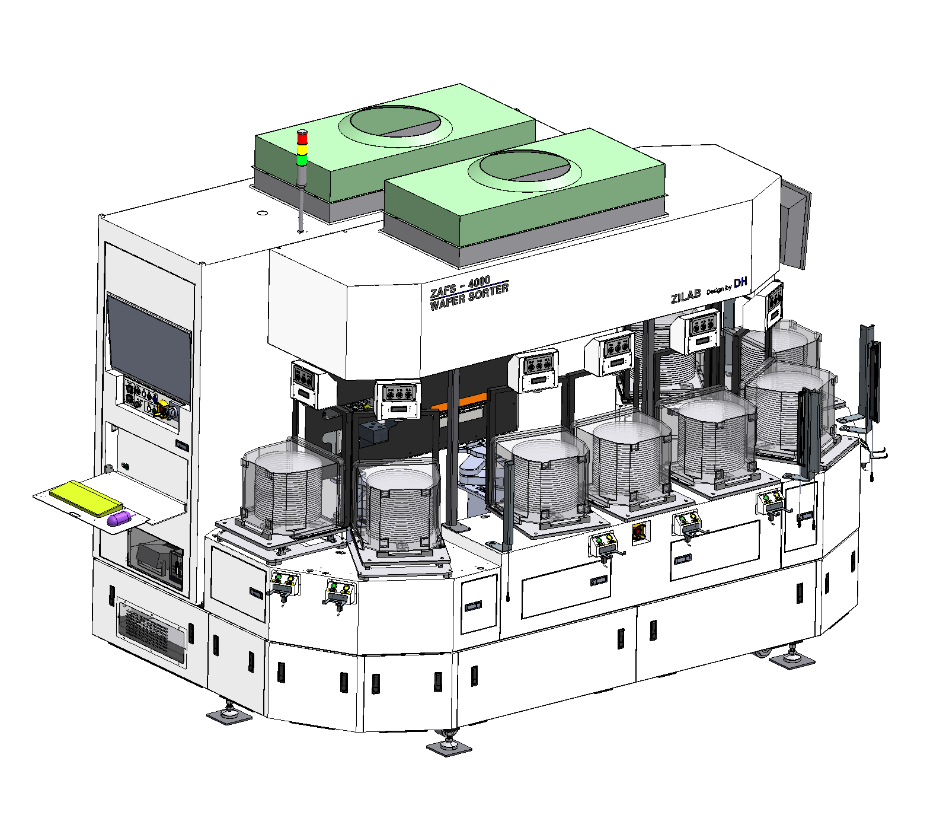
对 300 mm、200 mm 晶圆完成全部项目测量并按等级分选。 输入 2 端口,输出 6 端口(良品 Grade 1 ×2、Grade 2 ×2、Reject ×2)。 节拍 55 秒/片。
3 端口 · 仅测量
3000 针对 300 mm,2000 针对 200 mm 晶圆。 测量项目与原理与 4000 相同,占地面积更小。
Where we are going
ZAFS 已经为每一片晶圆记录原始扫描波形、对准诊断值与动作履历。 迄今为止,这些记录是出问题之后由工程师去翻看的资料。 今后,它将成为在问题发生之前读出征兆的素材。
Stage 1
对准失败与搬运停机并非毫无征兆。 失败前数十分钟,先行指标就已开始波动。 学习这些指标,可把非计划停机变成计划停机。
Stage 2
自重挠曲、平台基准面等物理模型解释之后剩下的残差, 才交给学习模型。这样的结构在数据不足时也不会崩塌。
Stage 3 · 4
扫描加减速、对准视窗等数十个参数由实测数据自动寻优; 在仿真器上进行自动回归,缩短发布周期。
Patent
ZILAB 已就上述测量原理中的核心部分提出专利申请,目前正在审查中。 具体构成与权利要求范围将在申请公开时于此处公布。
Company
ZILAB 是一家研制半导体计量与检测设备的公司。 机器人、视觉与模式识别专业出身的研究人员, 与 15 ~ 25 年设备开发经验的工程师, 从机构设计到控制软件全部自主完成。
物理能解释的,交给物理;
剩下的,才交给数据。
ZILAB 公司成立
ZAFS 系列启动开发
ZAFS 2000(8 英寸)出货
晶圆再生专业企业
ZAFS 3000(12 英寸)出货
韩国大型晶圆制造商
ZAFS 4000 首台出货
含分选功能
ZAFS 4000 第 2 台出货